


 AnyBody 应用案例
使用Detailed Hand Model模型在不同摩擦条件下抓取物体
概要
在日常活动中,人们通过抓握和操控各类物品来完成各种操作任务。从生物力学角度看,被抓握物体与手指之间的摩擦条件是影响抓握与操控行为的关键因素。AnyBody 软件内置了基于反力求解算法、能够表征静摩擦力的专用功能模块。利用该模块,不仅可以复现多种摩擦工况,还能对不同工况下人体肌骨系统的力学响应进行量化分析。本研究结合 AnyBody 内置的静摩擦力反力估算功能与精细手部模型(Detailed Hand Model),探究了在不同摩擦条件下执行物体抓握动作时,手指所承受的力学载荷变化规律。
基于反力估算功能的静摩擦复现模型
AnyBody 软件突破了传统肌肉仅能产生张力的定义,通过在人体与外界环境之间引入可主动输出推力的虚拟肌肉,并基于肌力求解算法,实现了对人机接触面反作用力的有效解算。借助这一虚拟肌肉模块,用户能够完成各类人体与外部环境交互作用关系的建模。具体分析实例可参见下方链接中的相关资料。
闭链运动案例【爬梯子】
https://terrabyte.cn/anybody_4L-c.html
使用虚拟肌肉和一般肌肉划轮椅(WheelChair)的例子
https://terrabyte.cn/anybody_4I-c.html
这类虚拟肌肉是一种非常实用的工具,能够将人体与外界环境之间近乎无限多样的反力作用模式收敛为单一工况。然而,根据参数设定的不同,软件有时会推算出现实中不可能出现的作用力与力矩(其方向与幅值均不符合实际)。为了更贴近真实情况地还原力与力矩的输出状态,AnyBody 软件引入了基于上述虚拟肌肉原理构建、可有效表征静摩擦力的计算模型。该模型具备模拟静摩擦力的反力求解功能,常用于测算步行过程中前后(矢状向)与左右(额状向)方向的地面反作用力。
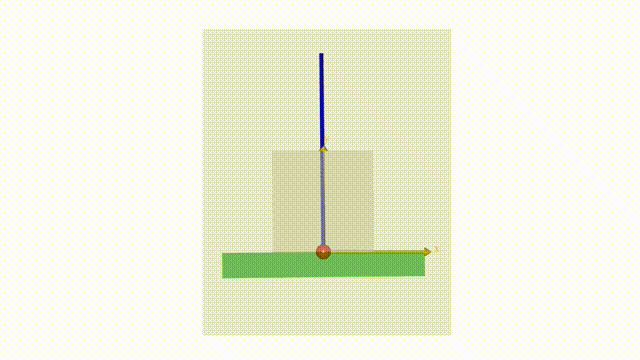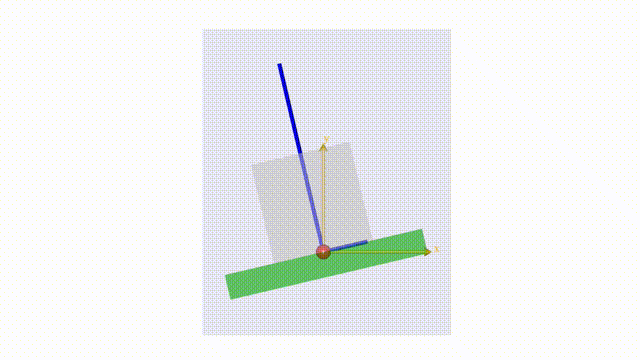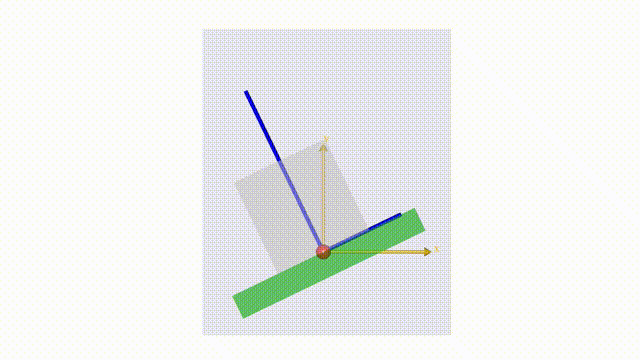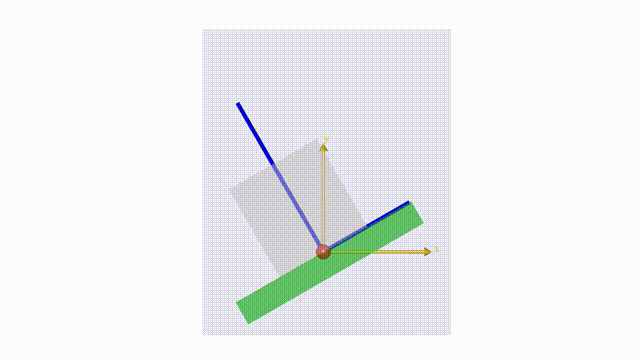
基于静摩擦模型的反力估算效果
联用静摩擦模型与精细手部模型实现不同摩擦工况下的物体握持
接下来将介绍一项研究案例:联合使用 AnyBody 软件内置、可表征静摩擦力的反力估算功能与精细手部模型(Detailed Hand Model),复现不同摩擦条件下的物体握持动作,探究握持过程中手指承受的力学载荷变化规律。
握持对象建模
握持目标建模为高 205 mm、半径 30 mm、质量 550 g 的圆柱体(尺寸、重量大致与市面在售矿泉水瓶相当)。假定物体重心位于高度 125 mm 处,绕重心的转动惯量依据圆柱体转动惯量公式计算得到。
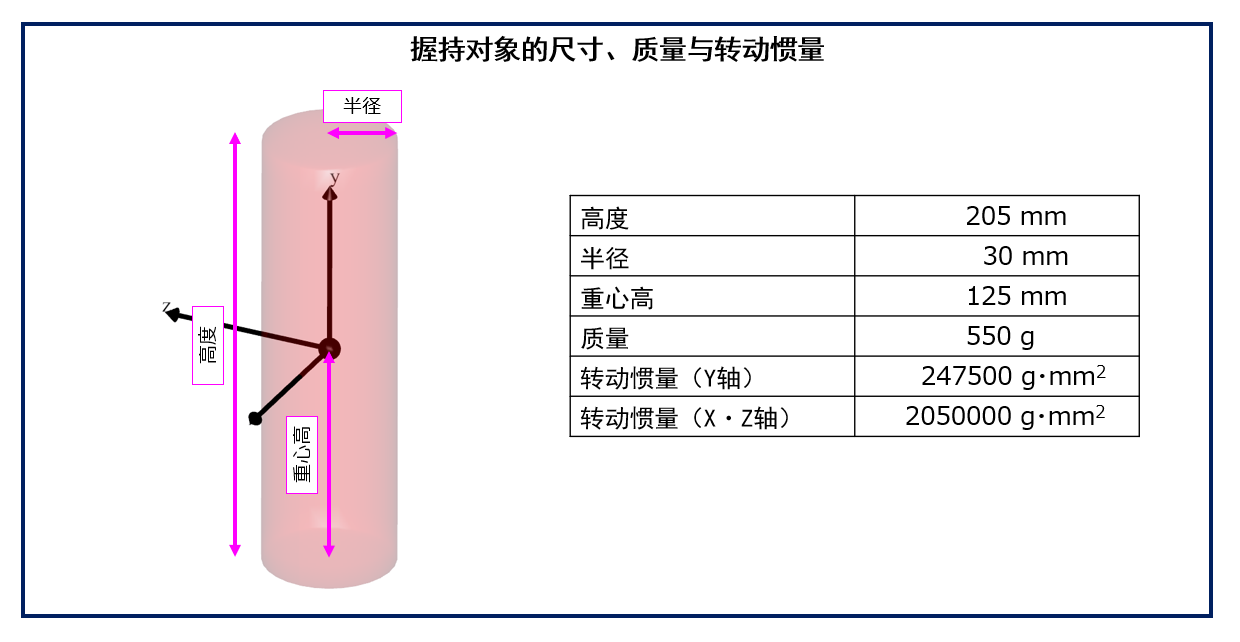
握持目标物体的尺寸与惯性参数
所用模型
本研究采用精细手部模型(Detailed Hand Model)。该手部模型具备 31 个运动学自由度,用以表征手指各关节活动,同时搭载可向各个运动学自由度施加力矩的驱动元件。
该模型无法开展手指相关肌肉的解析,但适合依托各关节生成的力矩进行简化分析,从整体层面评估全手指的力学载荷。

Detailed Hand Model
手指与握持对象间相互作用力的计算
在手指预设的 59 处接触点位,基于 AnyBody 软件的反力求解功能建立静摩擦模型。借助该耦合反力估算功能的静摩擦模型,即可求解手指与被握持物体之间的相互作用力。
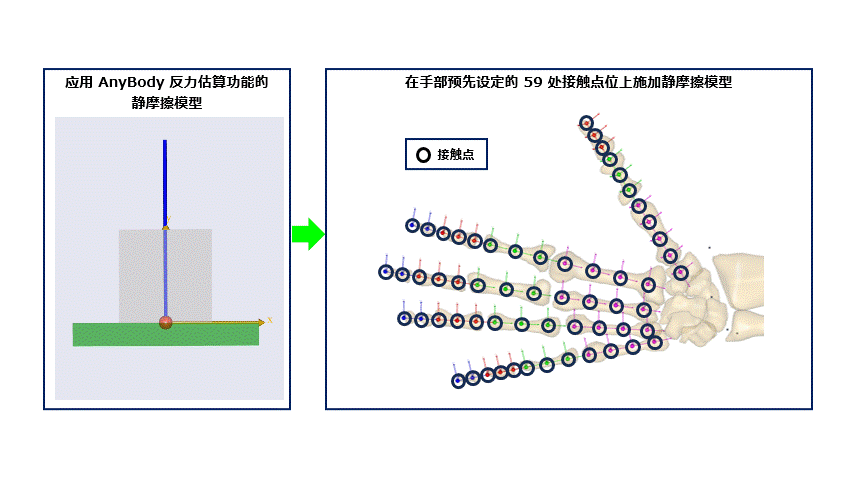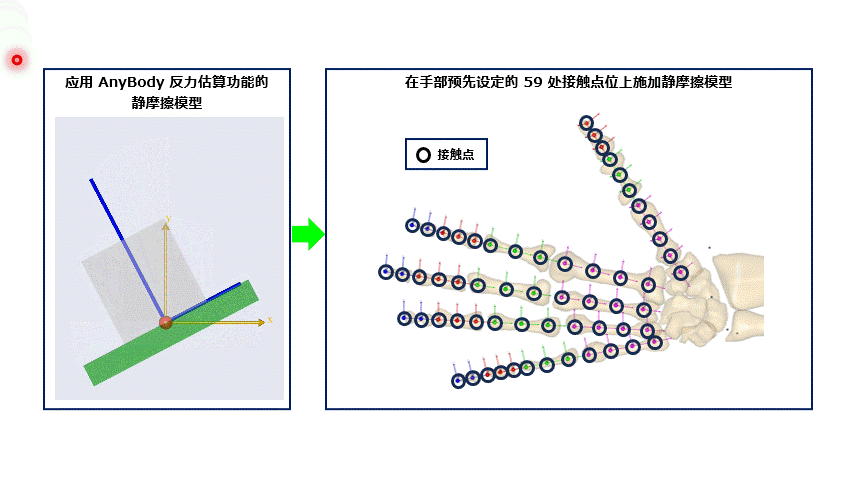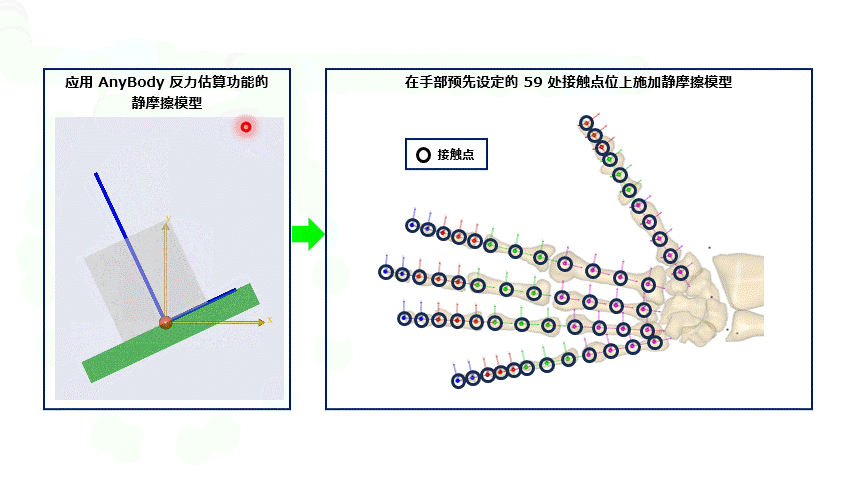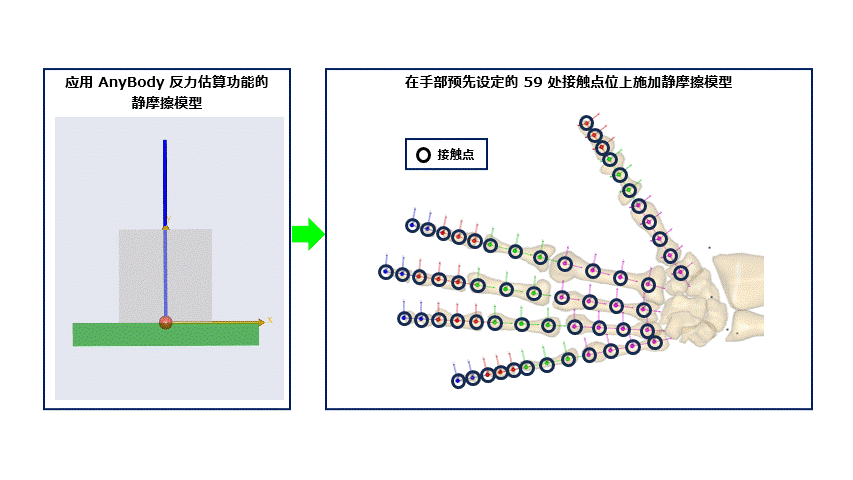
基于 AnyBody 反力估算功能搭建的静摩擦模型,以及搭载该静摩擦模型的手部指尖接触点位
仿真分析
通过逆运动学分析确定手部抓握待测物体的姿态,再依托逆动力学分析,求解维持该握持姿态所需的各手指关节力矩,以及手指与被抓握物体间的相互作用力。本次仿真分别在静摩擦系数 0.4、0.8 两组工况下完成计算。
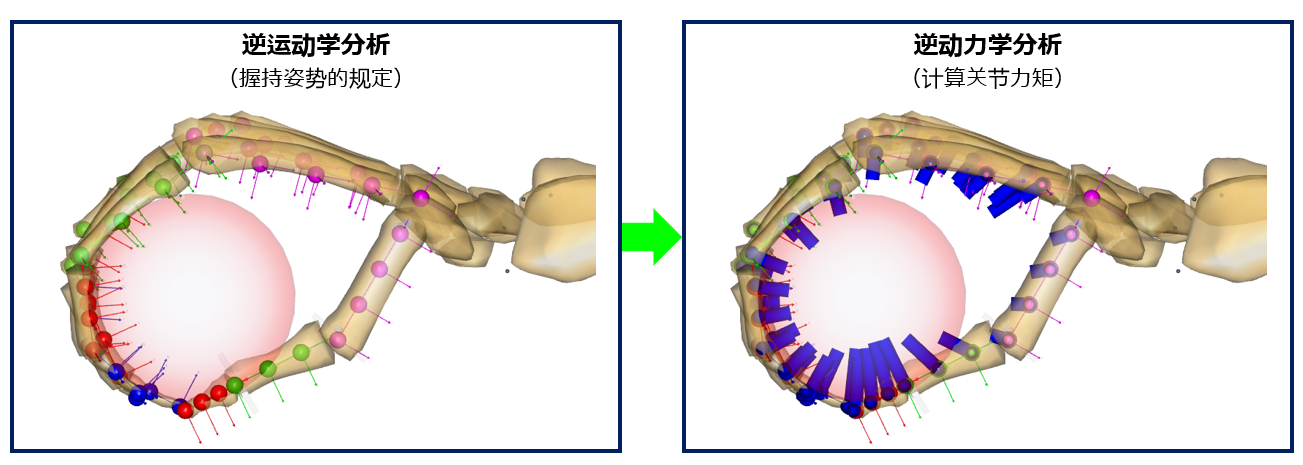
分析流程示意图
评价项目
针对下图所列关节:腕掌关节 (CMC)、掌指关节 (MCP)、近端指间关节 (PIP)、远端指间关节 (DIP)、拇指指间关节 (IP),对比静摩擦系数 0.4 与 0.8 两种工况下各关节承受的关节力矩。
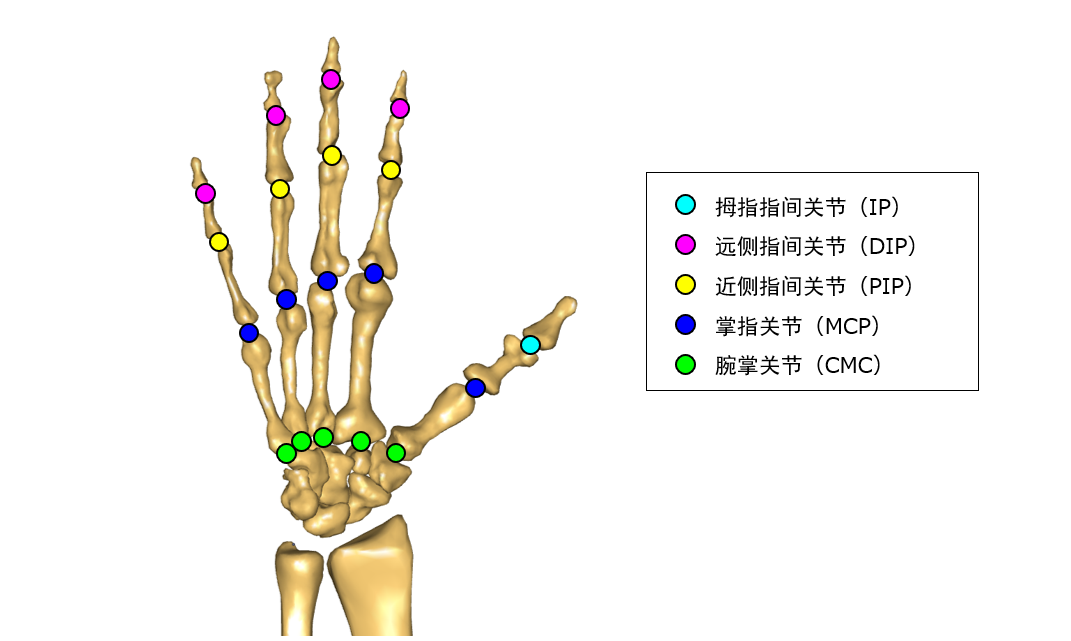
本次评价所选取的手部关节
分析结果
结果表明:相较于静摩擦系数 0.8 的工况,静摩擦系数 0.4 工况下各手指关节力矩整体偏大;同时,手指与握持物体接触面的法向支反力,同样呈现出摩擦系数 0.4 工况高于 0.8 工况的规律。
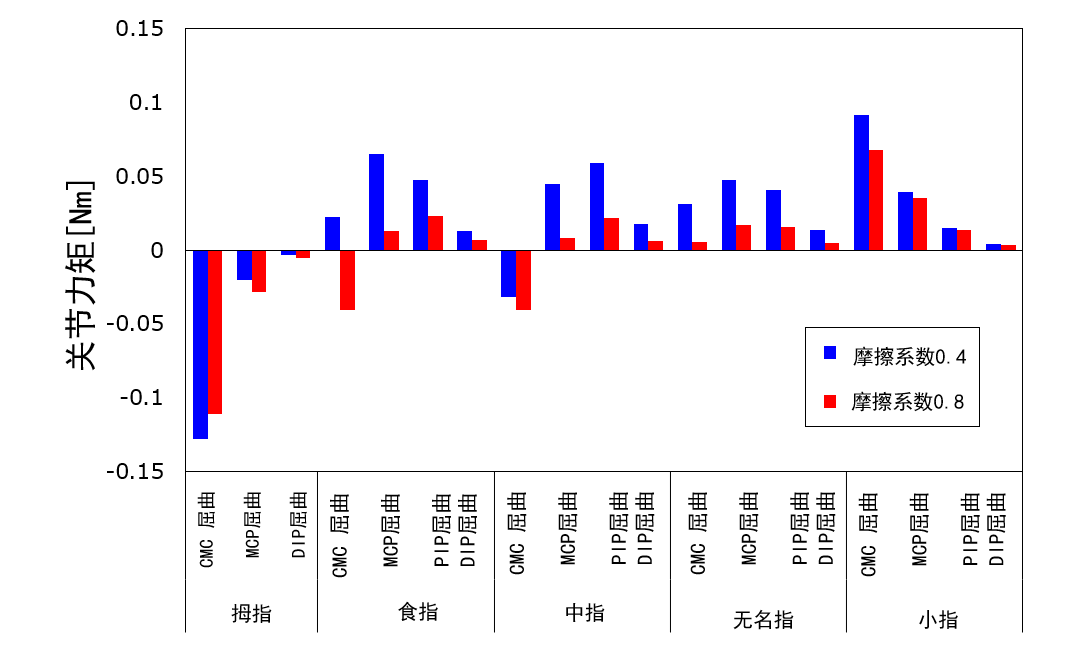
不同摩擦系数工况下握持物体时手指产生的关节力矩
CMC 代表腕掌关节,MCP 代表掌指关节,PIP 代表近侧指间关节,DIP 代表远侧指间关节。

不同摩擦系数工况下的法向反作用力对比
本案例研究意义
本研究将 AnyBody 软件中可模拟静摩擦力的反力求解功能与精细化手部模型(Detailed Hand Model)相结合,验证了该仿真方法能够有效复现不同摩擦条件下的人手握持行为。
基于这一分析方法,可定量评估多种实际工况中手指所承受的力学载荷,例如为提升握持摩擦力而刻意提高接触面摩擦系数的工业握持操作,或者佩戴劳保手套后手指与工件之间摩擦特性发生改变的作业场景。
以上