


 AnyBody 应用案例
不同握持姿势下握持马克杯时手指力学负荷的量化研究
概要
在日常生活中,掌握手指所承受的力学载荷,从手部损伤预防的角度来看具有重要意义。然而,受现有传感技术限制,在对物体进行操作与抓握时,难以无限制地精确测量物体与手指之间的相互作用力。 另一方面,利用 AnyBody 开展数值仿真,尽管本质上仍是基于物理规律的估算,但通过合理建模,可对接近日常生活动作(如物体抓握)场景下的手指力学载荷进行量化分析。 因此,本研究选取日常生活中高频发生的杯子抓握动作为研究对象,分析在不同抓握姿势下,手指所承受的力学载荷会产生怎样的变化。
AnyBody 中的三种手部模型
AnyBody 软件内置了下图所示的三种手部模型。
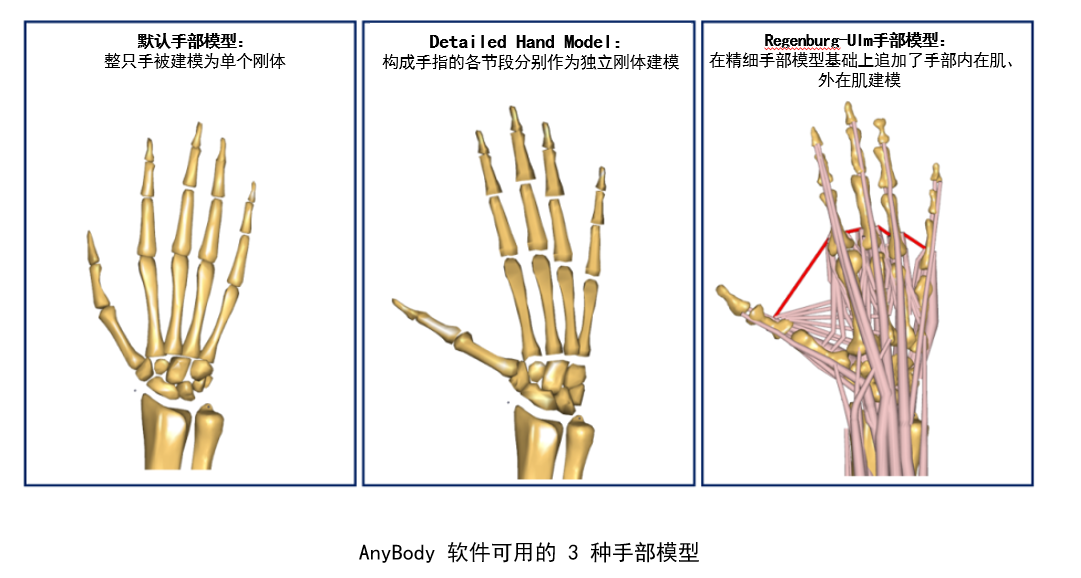
默认手部模型从外形上看,似乎已精细构建至手指细节,但该模型实际被简化为单一刚体段,因此无法对手指运动、驱动手指活动的肌肉激活水平以及手指关节载荷进行量化分析。
软件同时提供两款可追踪手指运动的精细手部模型:Detailed Hand Model 与 Regensburg-Ulm Hand Model。
在这两款精细模型中,构成手指的各解剖结构均被设置为独立刚体段,因此可实现默认手部模型无法完成的物体抓握等手指精细动作分析。
关于各模型的详细介绍,我们在往期分析案例中已有说明,可供一并参考。
AnyBody 最高精度手部精细筋骨格模型(Regensburg-Ulm Hand Model:RUHM)
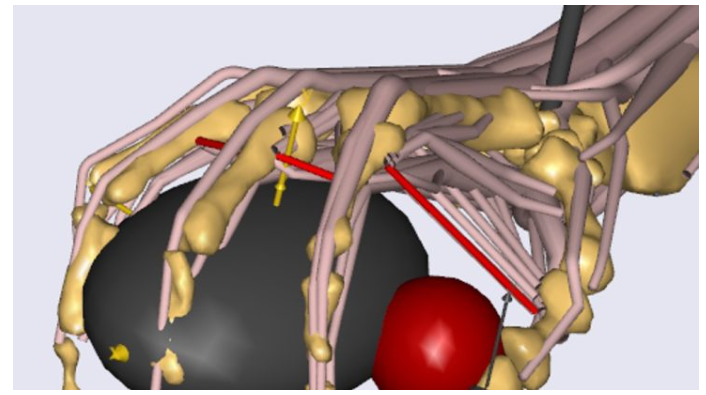
AnyBody 最高精度手部精细筋骨格模型(Regensburg-Ulm Hand Model:RUHM)
基于 Detailed Hand Model 的马克杯抓握动作生物力学分析
抓握对象建模方法
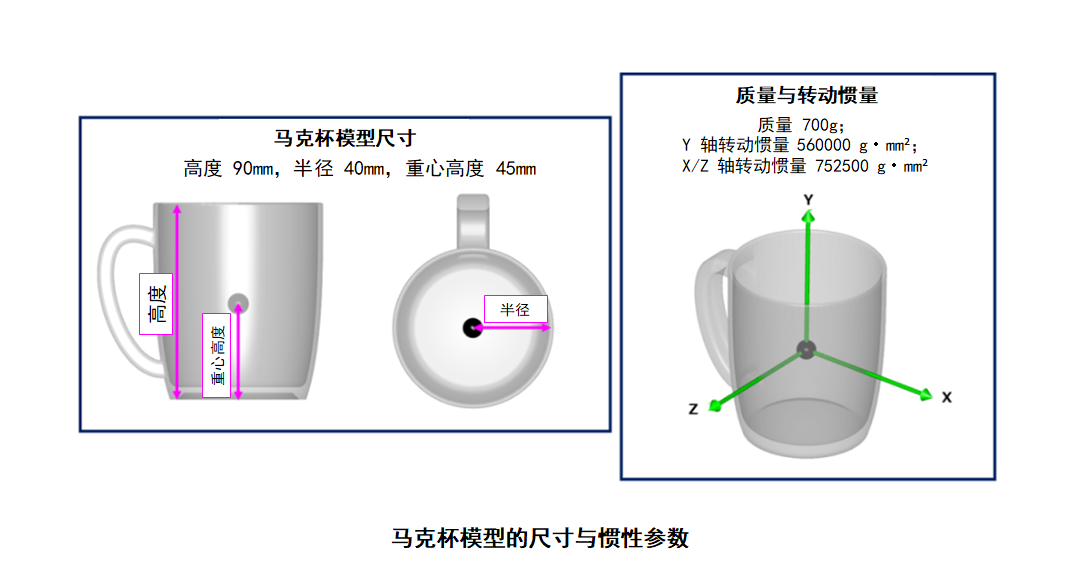
本研究将马克杯简化建模为高度 90 mm、半径 40 mm、质量 700.0 g 的均质圆柱体,设定其重心位于高度 45 mm 处,并依据圆柱体惯性矩理论公式计算绕重心的惯性矩。为简化建模过程,本研究未考虑马克杯把手部分的质量分布对重心位置与惯性矩的影响。
三种抓握姿势设定
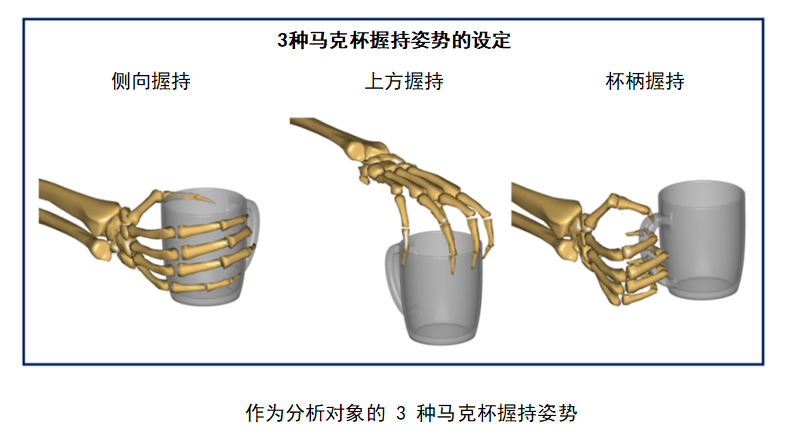
本研究参考 Yang 等人建立的物体抓握动作分类体系,最终选取侧方抓握、上方抓握、把手抓握三种典型的马克杯抓握姿势作为仿真分析对象。
手指 - 马克杯接触反力计算
在手指模型预设的 59 个接触点上,应用 AnyBody 软件内置的反力估算功能构建静摩擦接触模型。基于该模型,可定量计算不同抓握姿势下,手指与马克杯之间的接触反力。
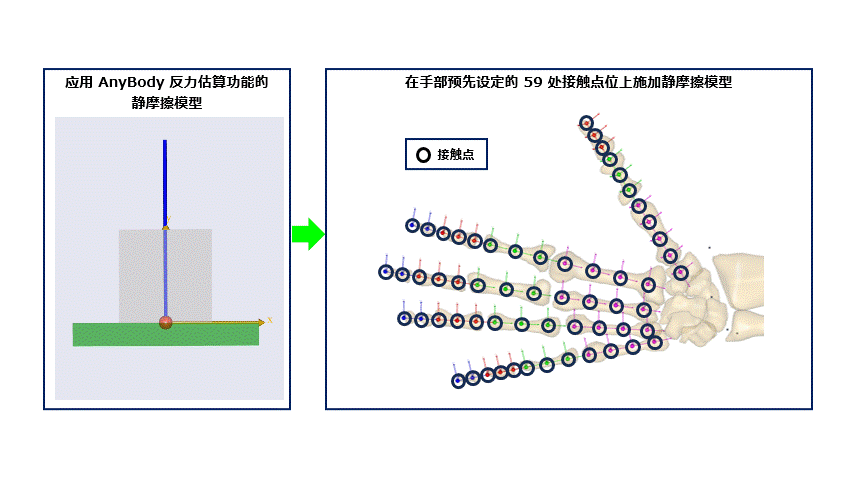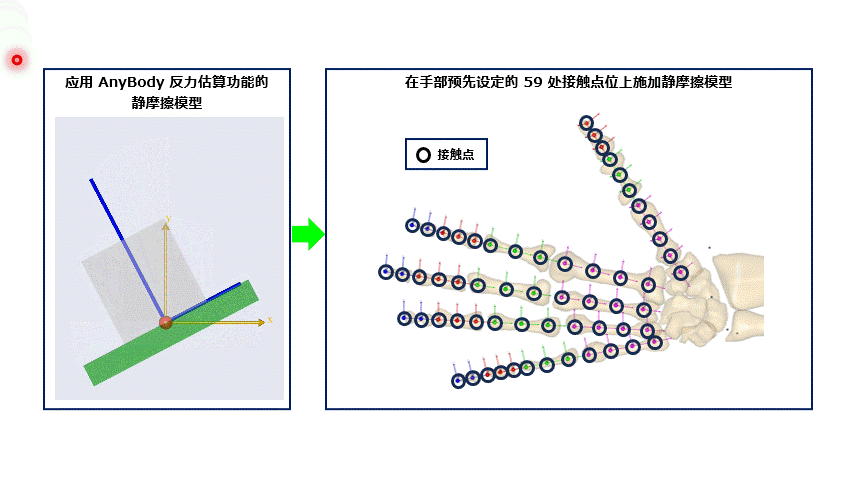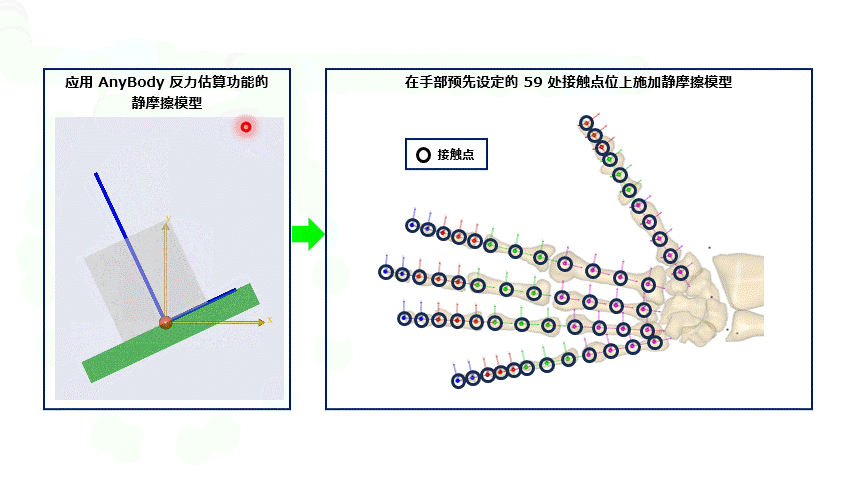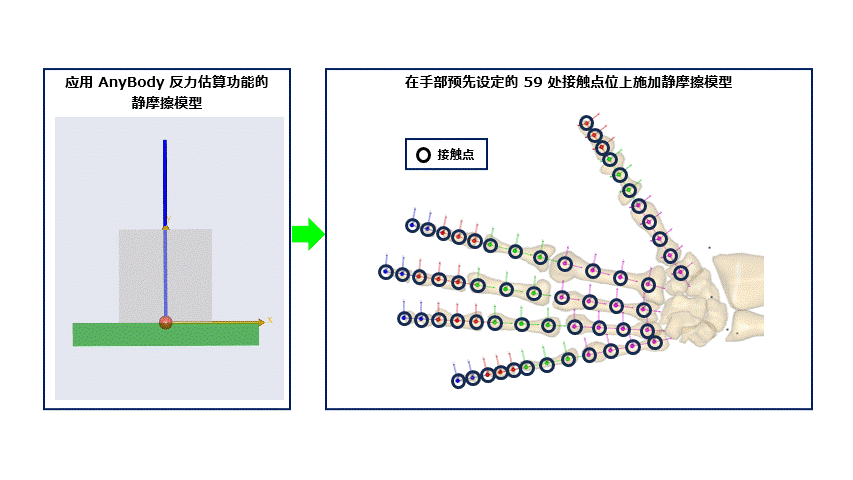
(图注:应用 AnyBody 反力估算功能的静摩擦模型,及手指接触点分布)
仿真分析流程
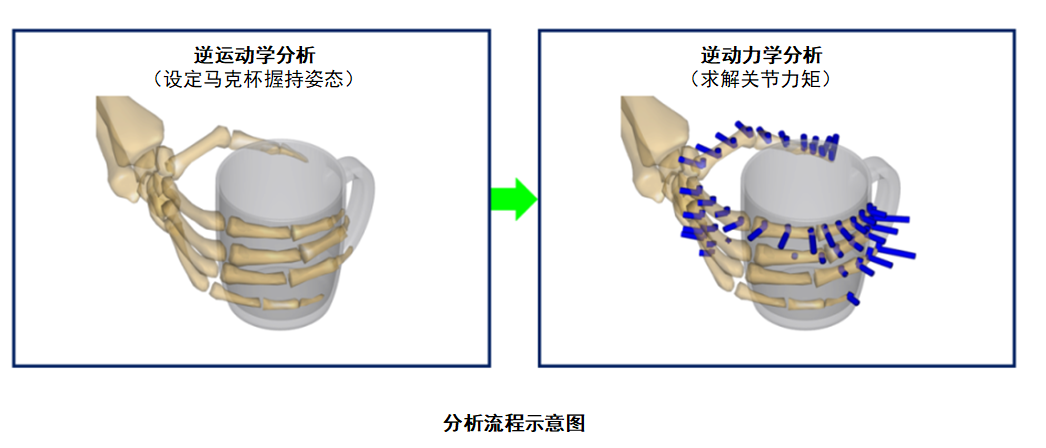
首先通过逆运动学分析,对三种抓握姿势的关节运动学参数进行定义;随后通过逆动力学分析,求解维持该静态姿势所需的各手指关节力矩,以及手指与马克杯之间的接触相互作用力。
 评价指标
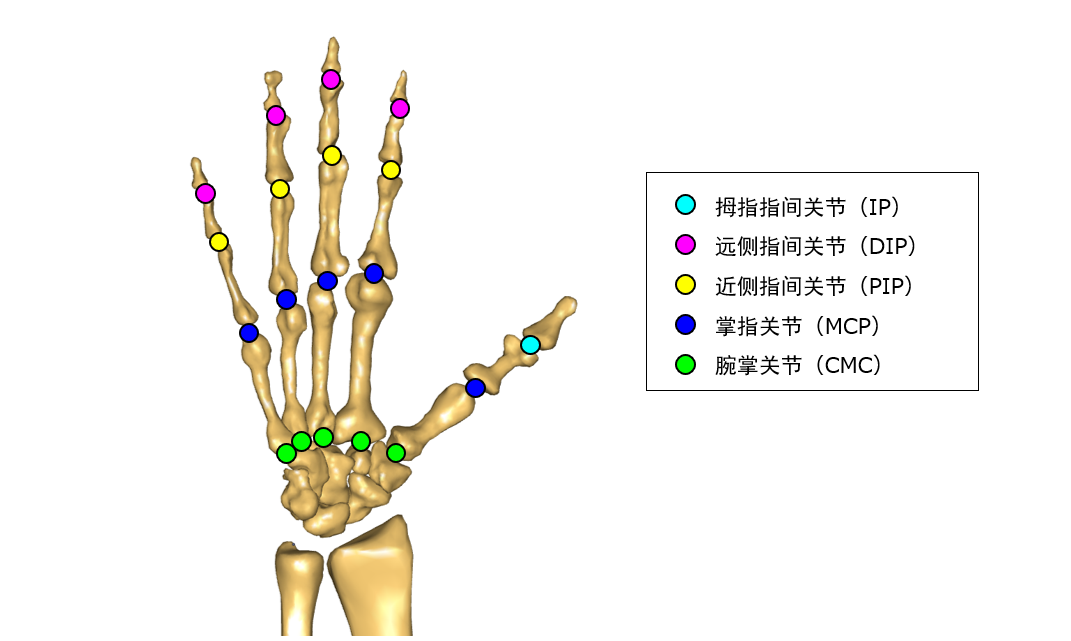
对下图所示的 ** 腕掌关节(CMC)、掌指关节(MCP)、近侧指间关节(PIP)、远侧指间关节(DIP)以及拇指指间关节(IP)** 所承受的关节力矩,在侧方抓握、上方抓握、把手抓握三种马克杯抓握姿势间进行比较。
结果
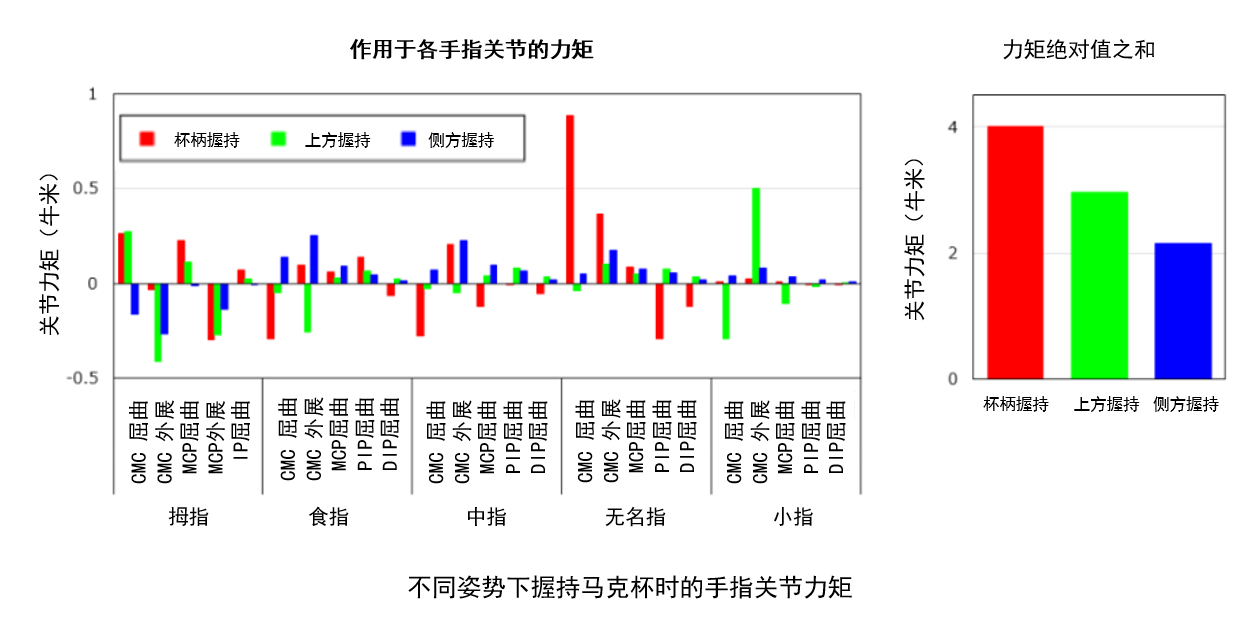
在侧方抓握、上方抓握、把手抓握三种姿势下,各指间关节产生的关节力矩呈现出不同的变化趋势。
同时,关节力矩绝对值的总和按侧方抓握、上方抓握、把手抓握的顺序依次升高。
CMC:腕掌关节 ,
MCP:掌指关节,
PIP:近侧指间关节,
DIP:远侧指间关节,
IP:拇指指间关节
结论
本研究结果表明,握持马克杯时姿势的不同,会使手指各关节力矩出现明显增减。
该结果可为手部人机工程学相关研究提供基础依据,例如对患有退行性腕关节炎等手部相关疾病人群的日常生活动作指导,以及能够减轻手指力学负荷的产品外形的设计、制作与评价等。
参考文献
1.Yang, Y.; Fermüller, C.; et al. Grasp type revisited: A modern perspective on a classical feature for vision, 2015 IEEE Conference on Computer Vision and Pattern Recognition (CVPR), Boston, MA, USA, 2015, p.400-408.